
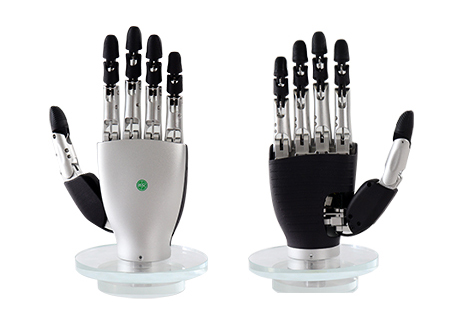
灵巧机械手
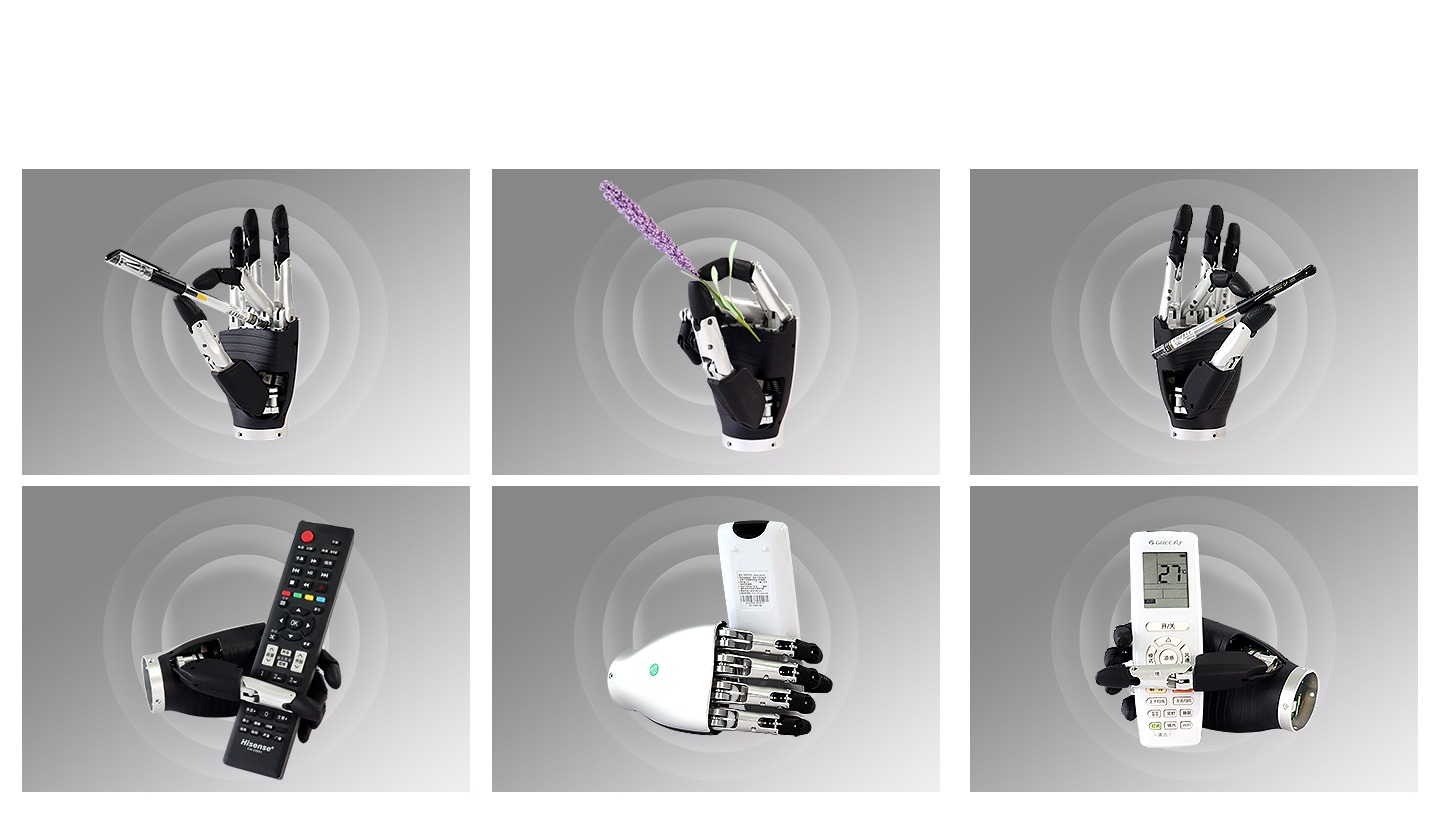
这款六自由度智能仿生手集成了Avatar自主研发的转向齿轮电机和体感控制技术,可通过CAN和RS485通信协议进行控制,并可使用Python、ROS和C++代码进行编程。
◆ 应用
此类灵巧手可作为机械臂的末端执行单元,提升其在非结构化环境中的适应性;也可集成于类人机器人本体,使其具备更自然的人机交互能力;在教育操控者场景中,它常被用于高校或研究机构的机器人课程,帮助学生理解运动学、动力学与控制理论;而在打包与地点处理环节,其高精度抓取能力可胜任物流分拣、精密装配等任务,尤其适合需要柔性操作的自动化产线。
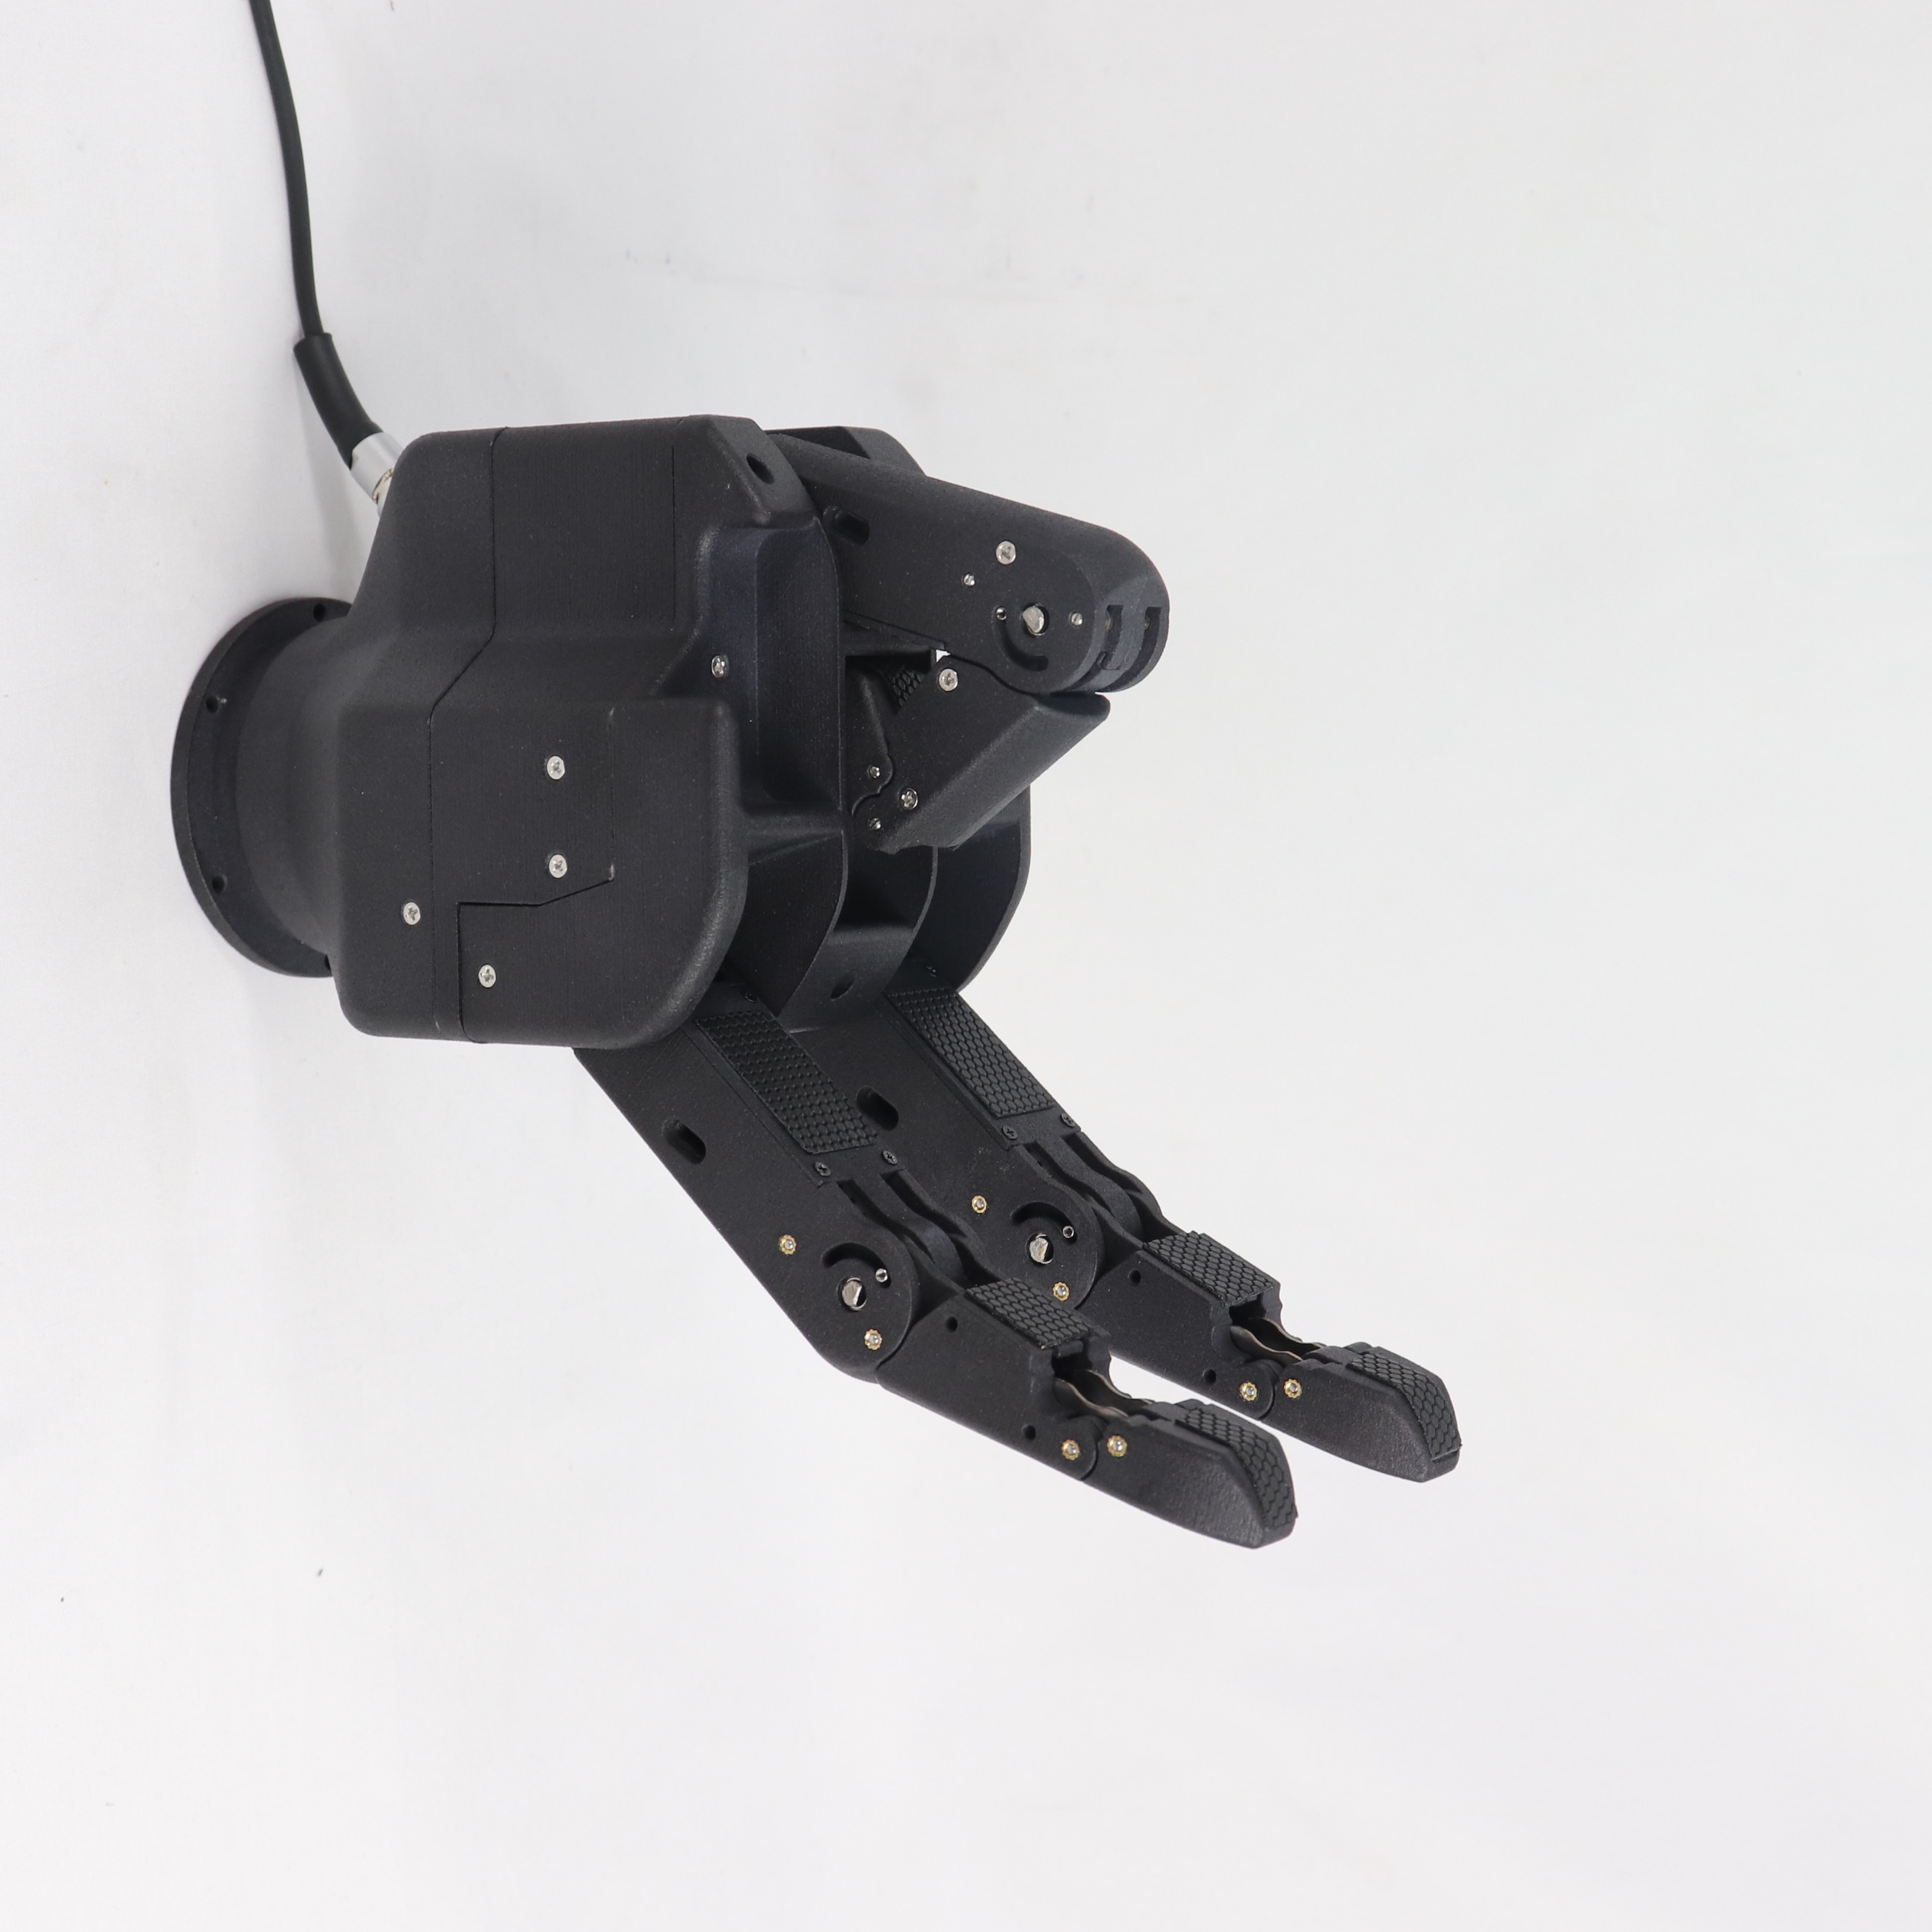
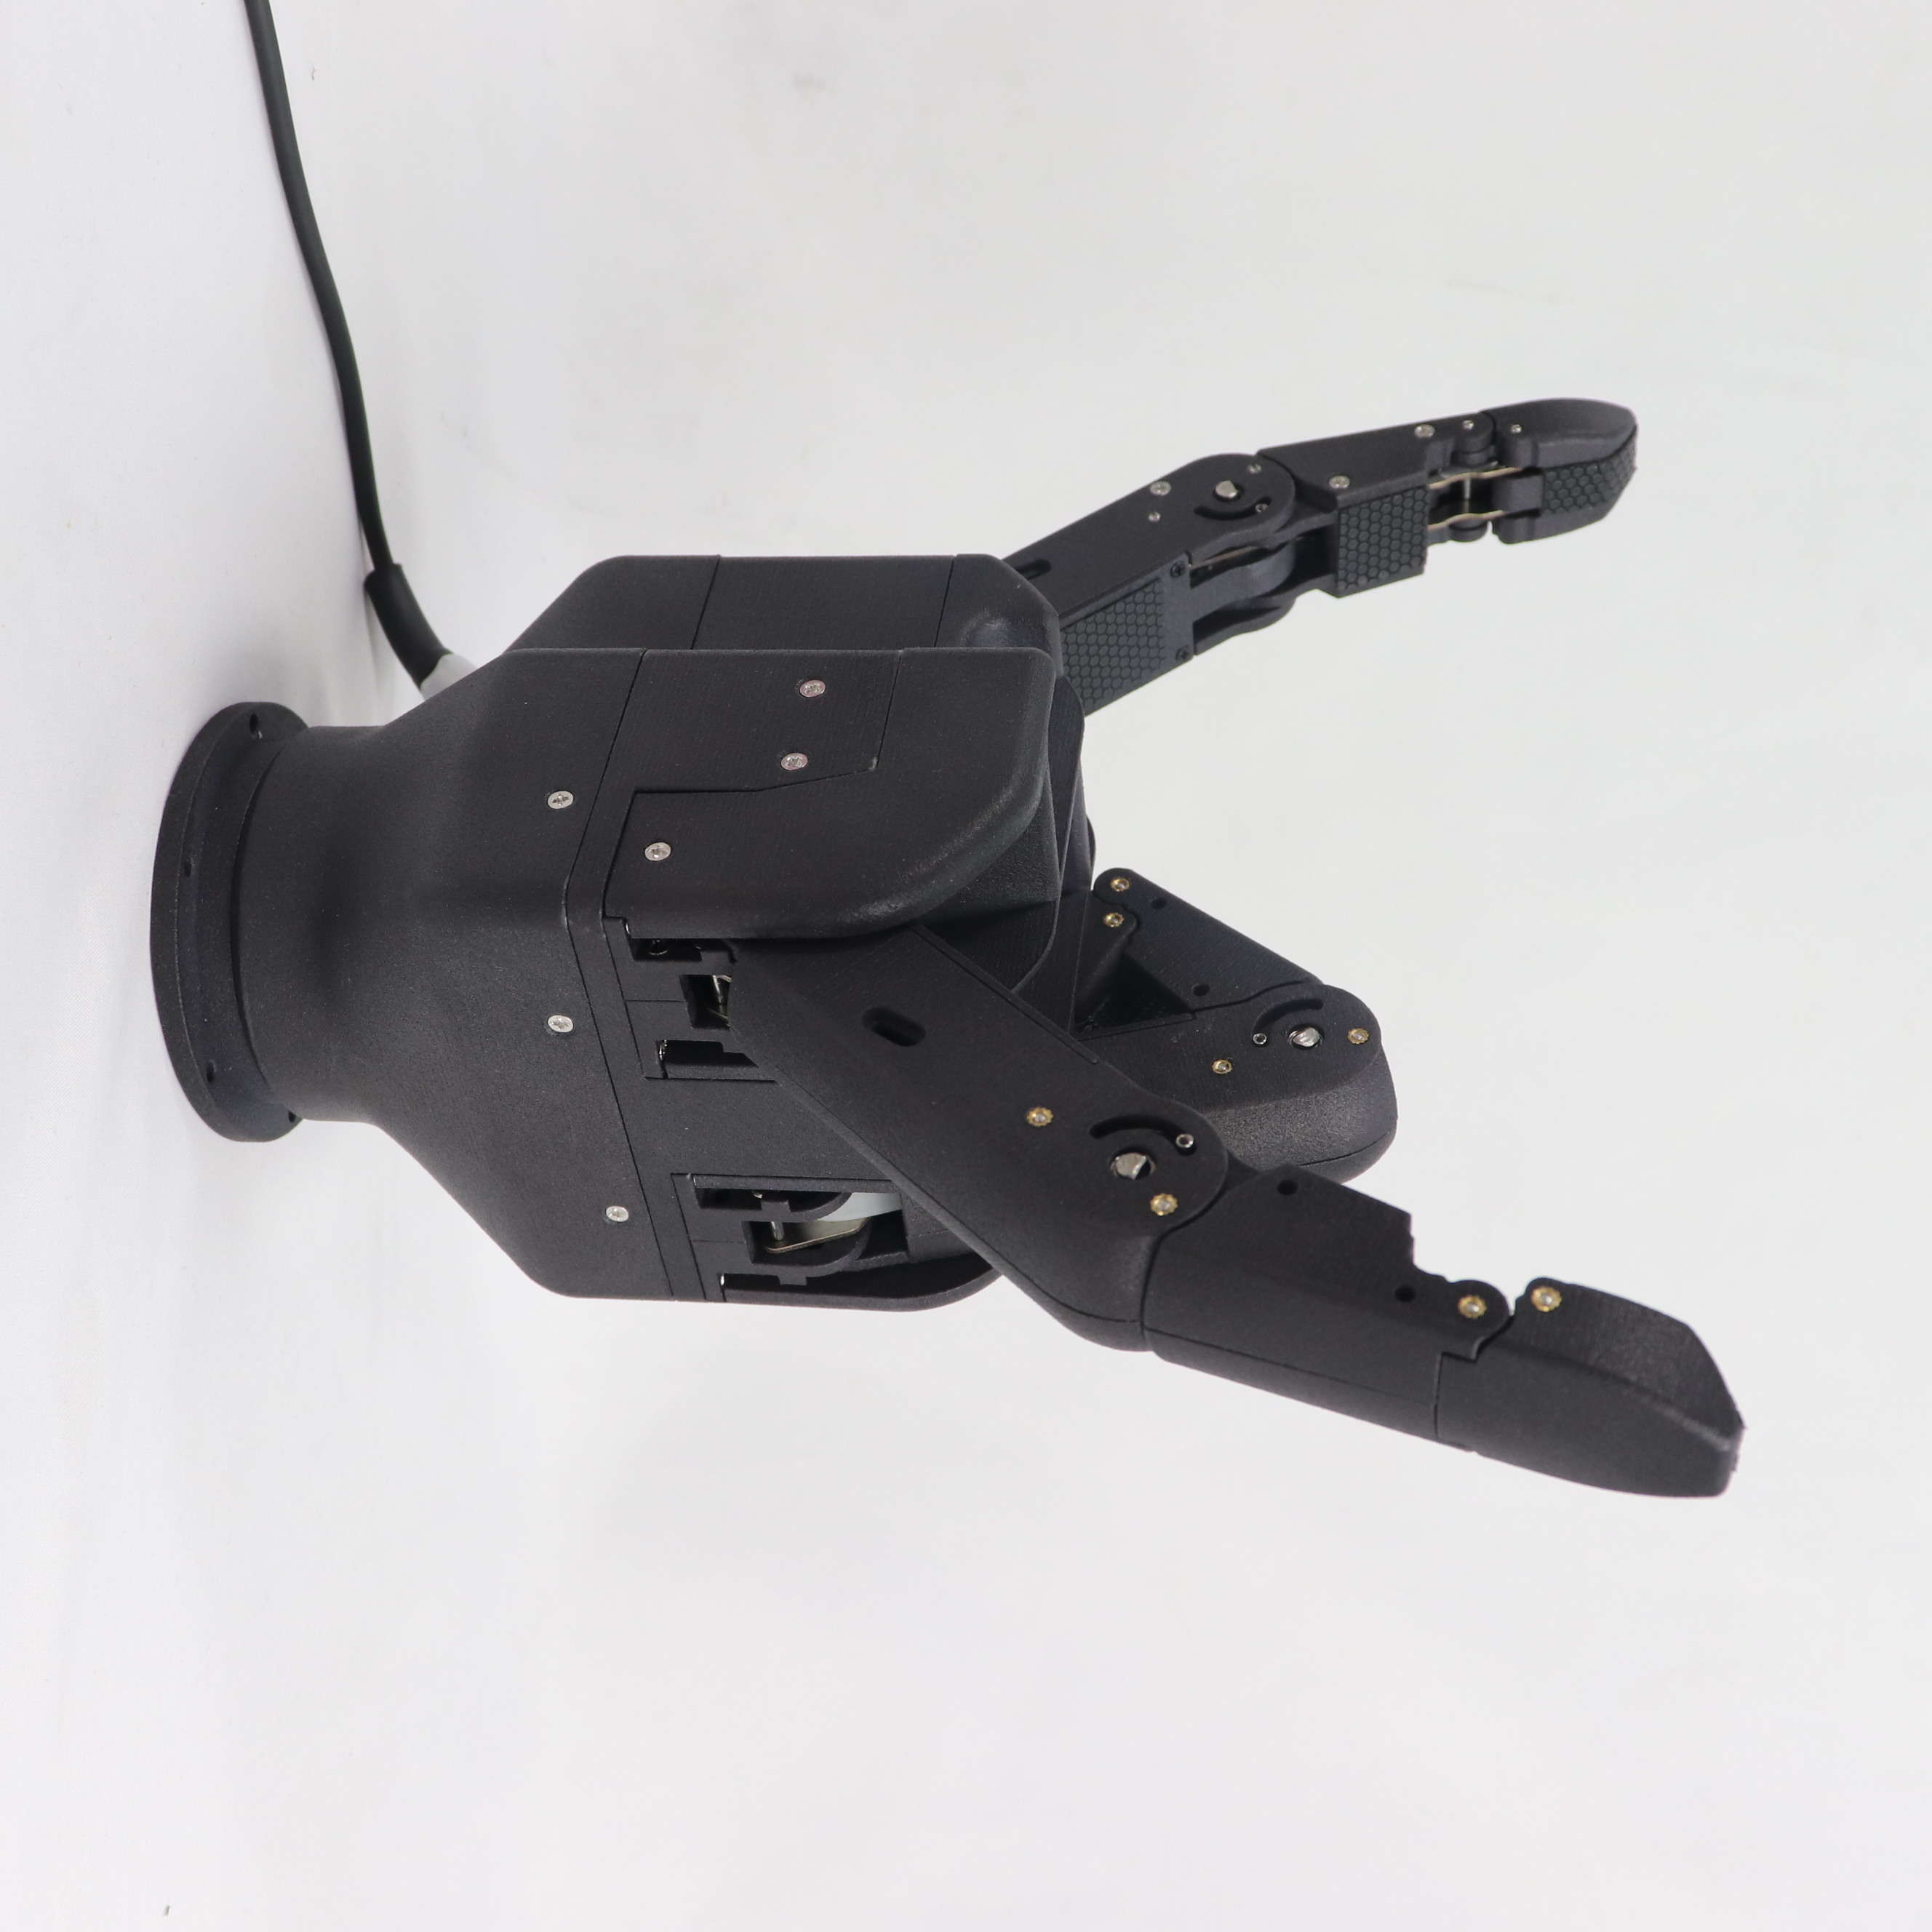
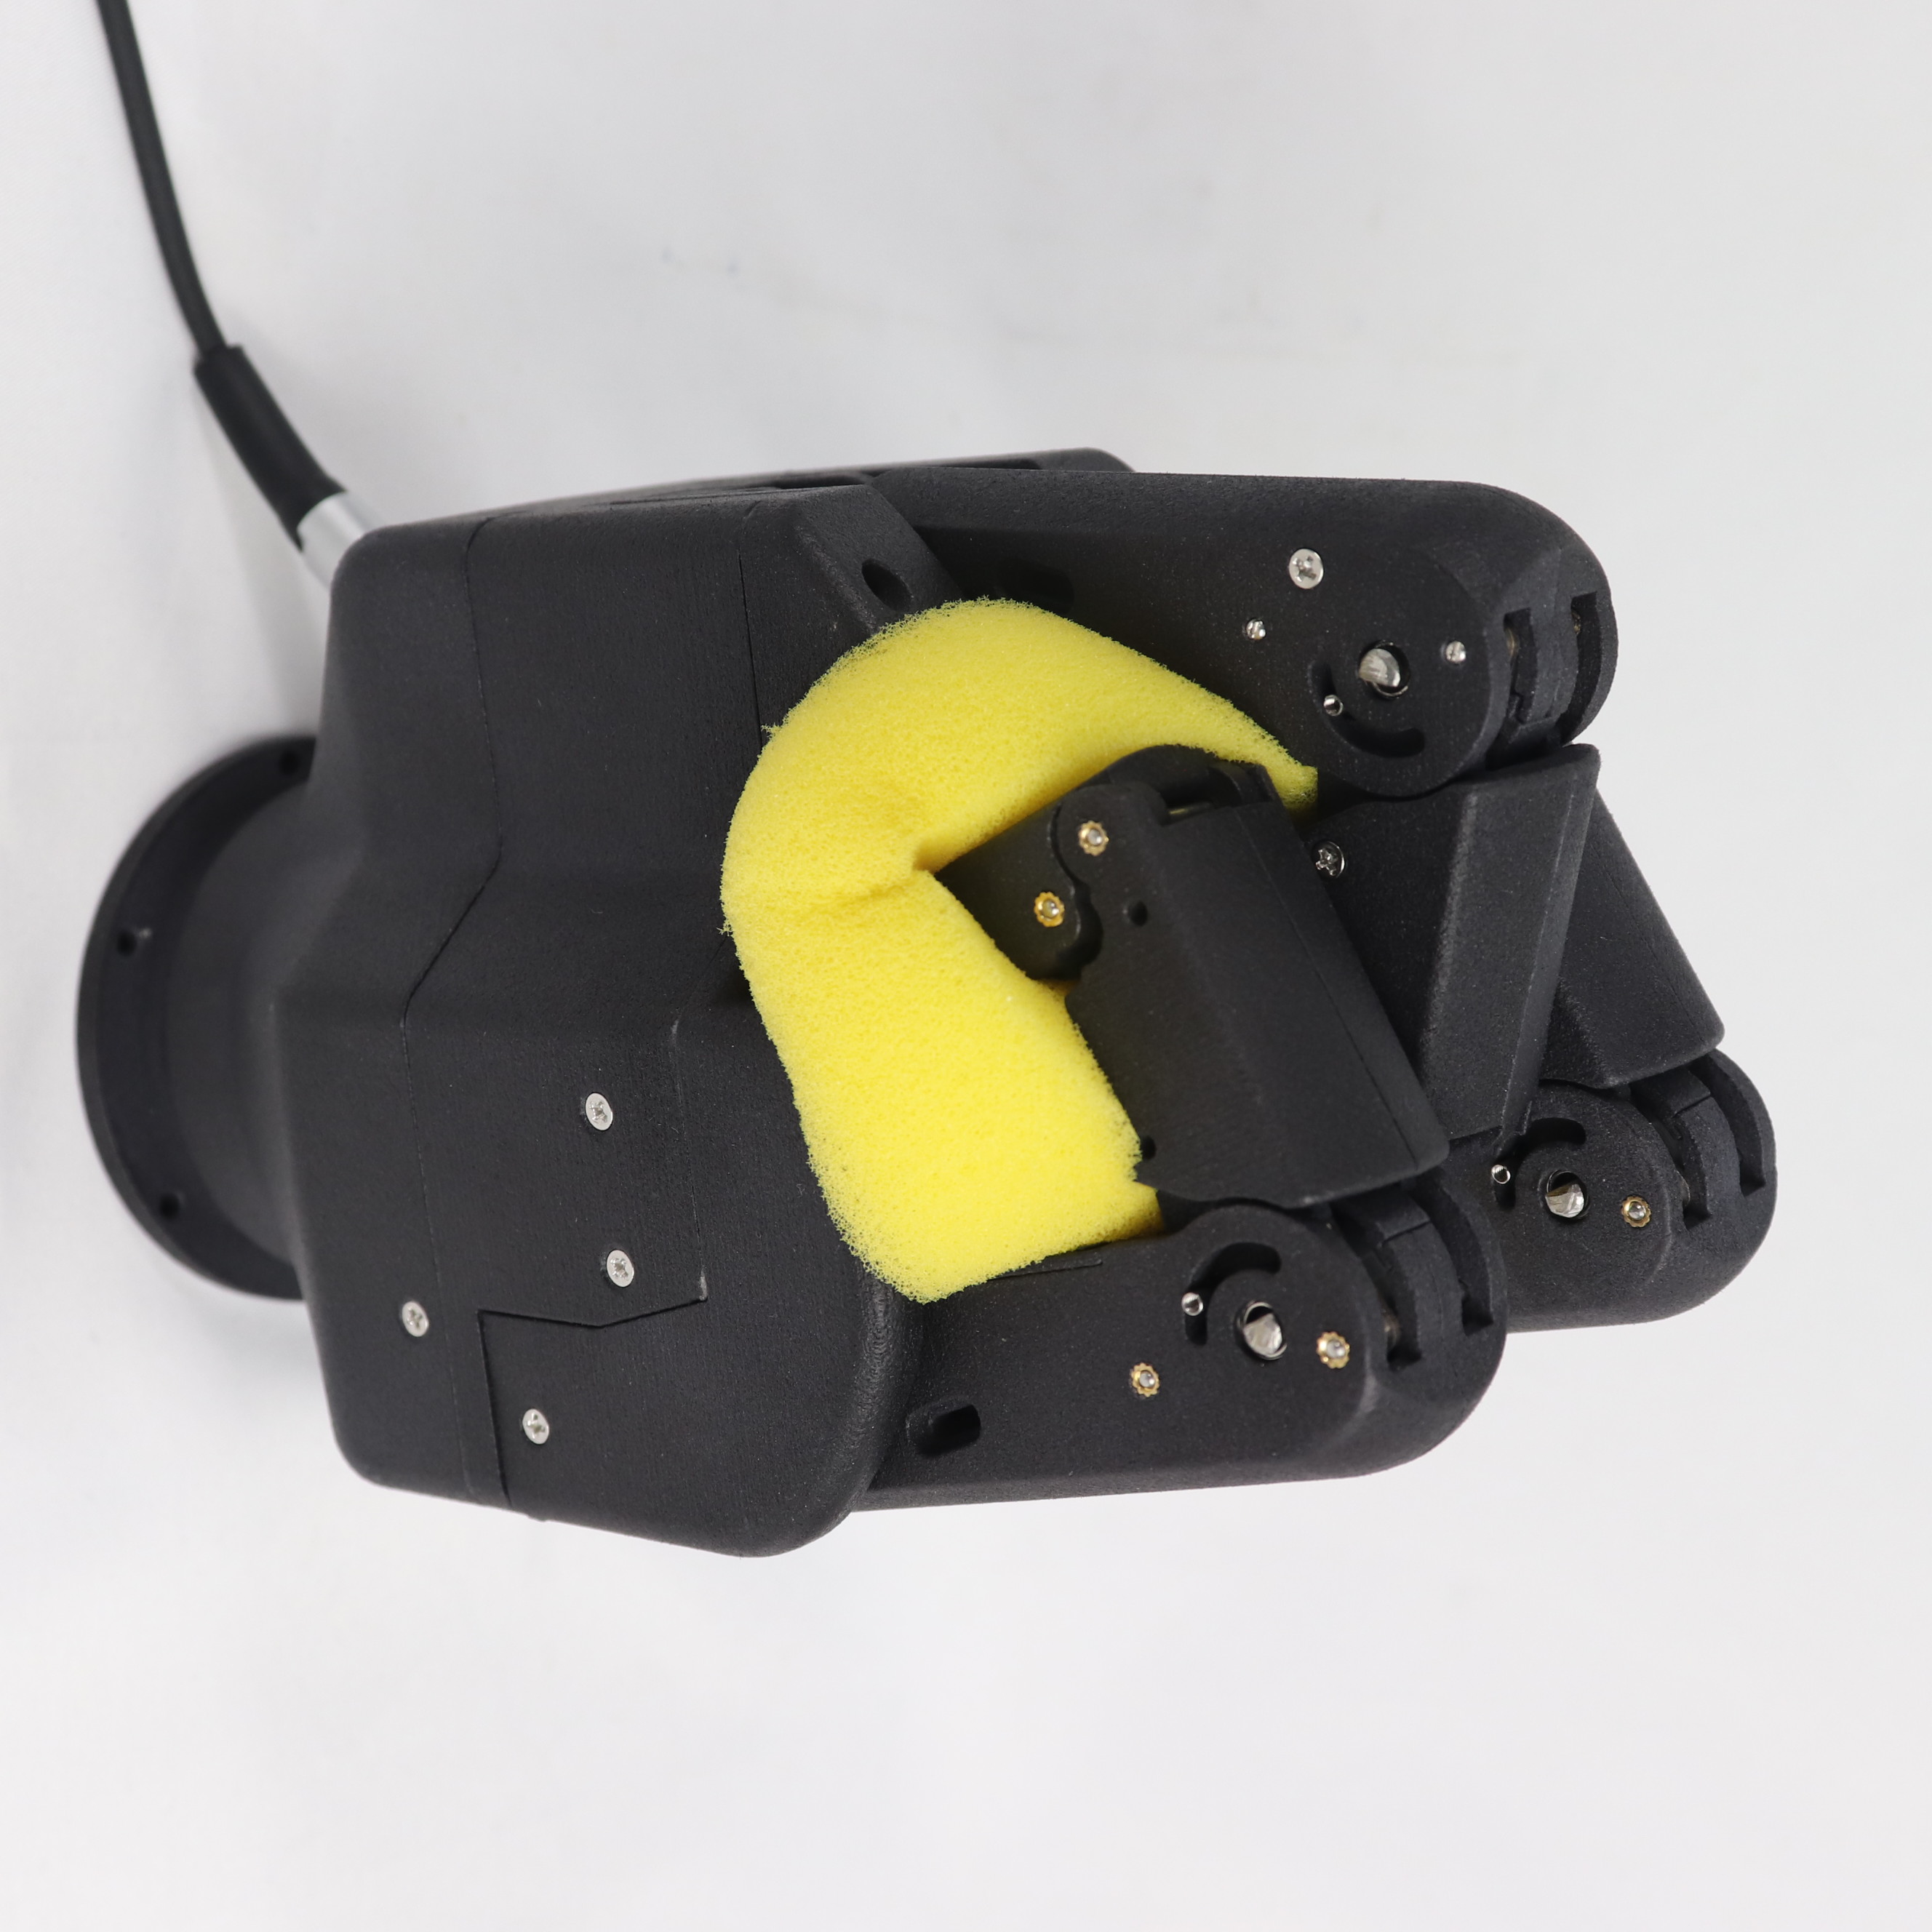
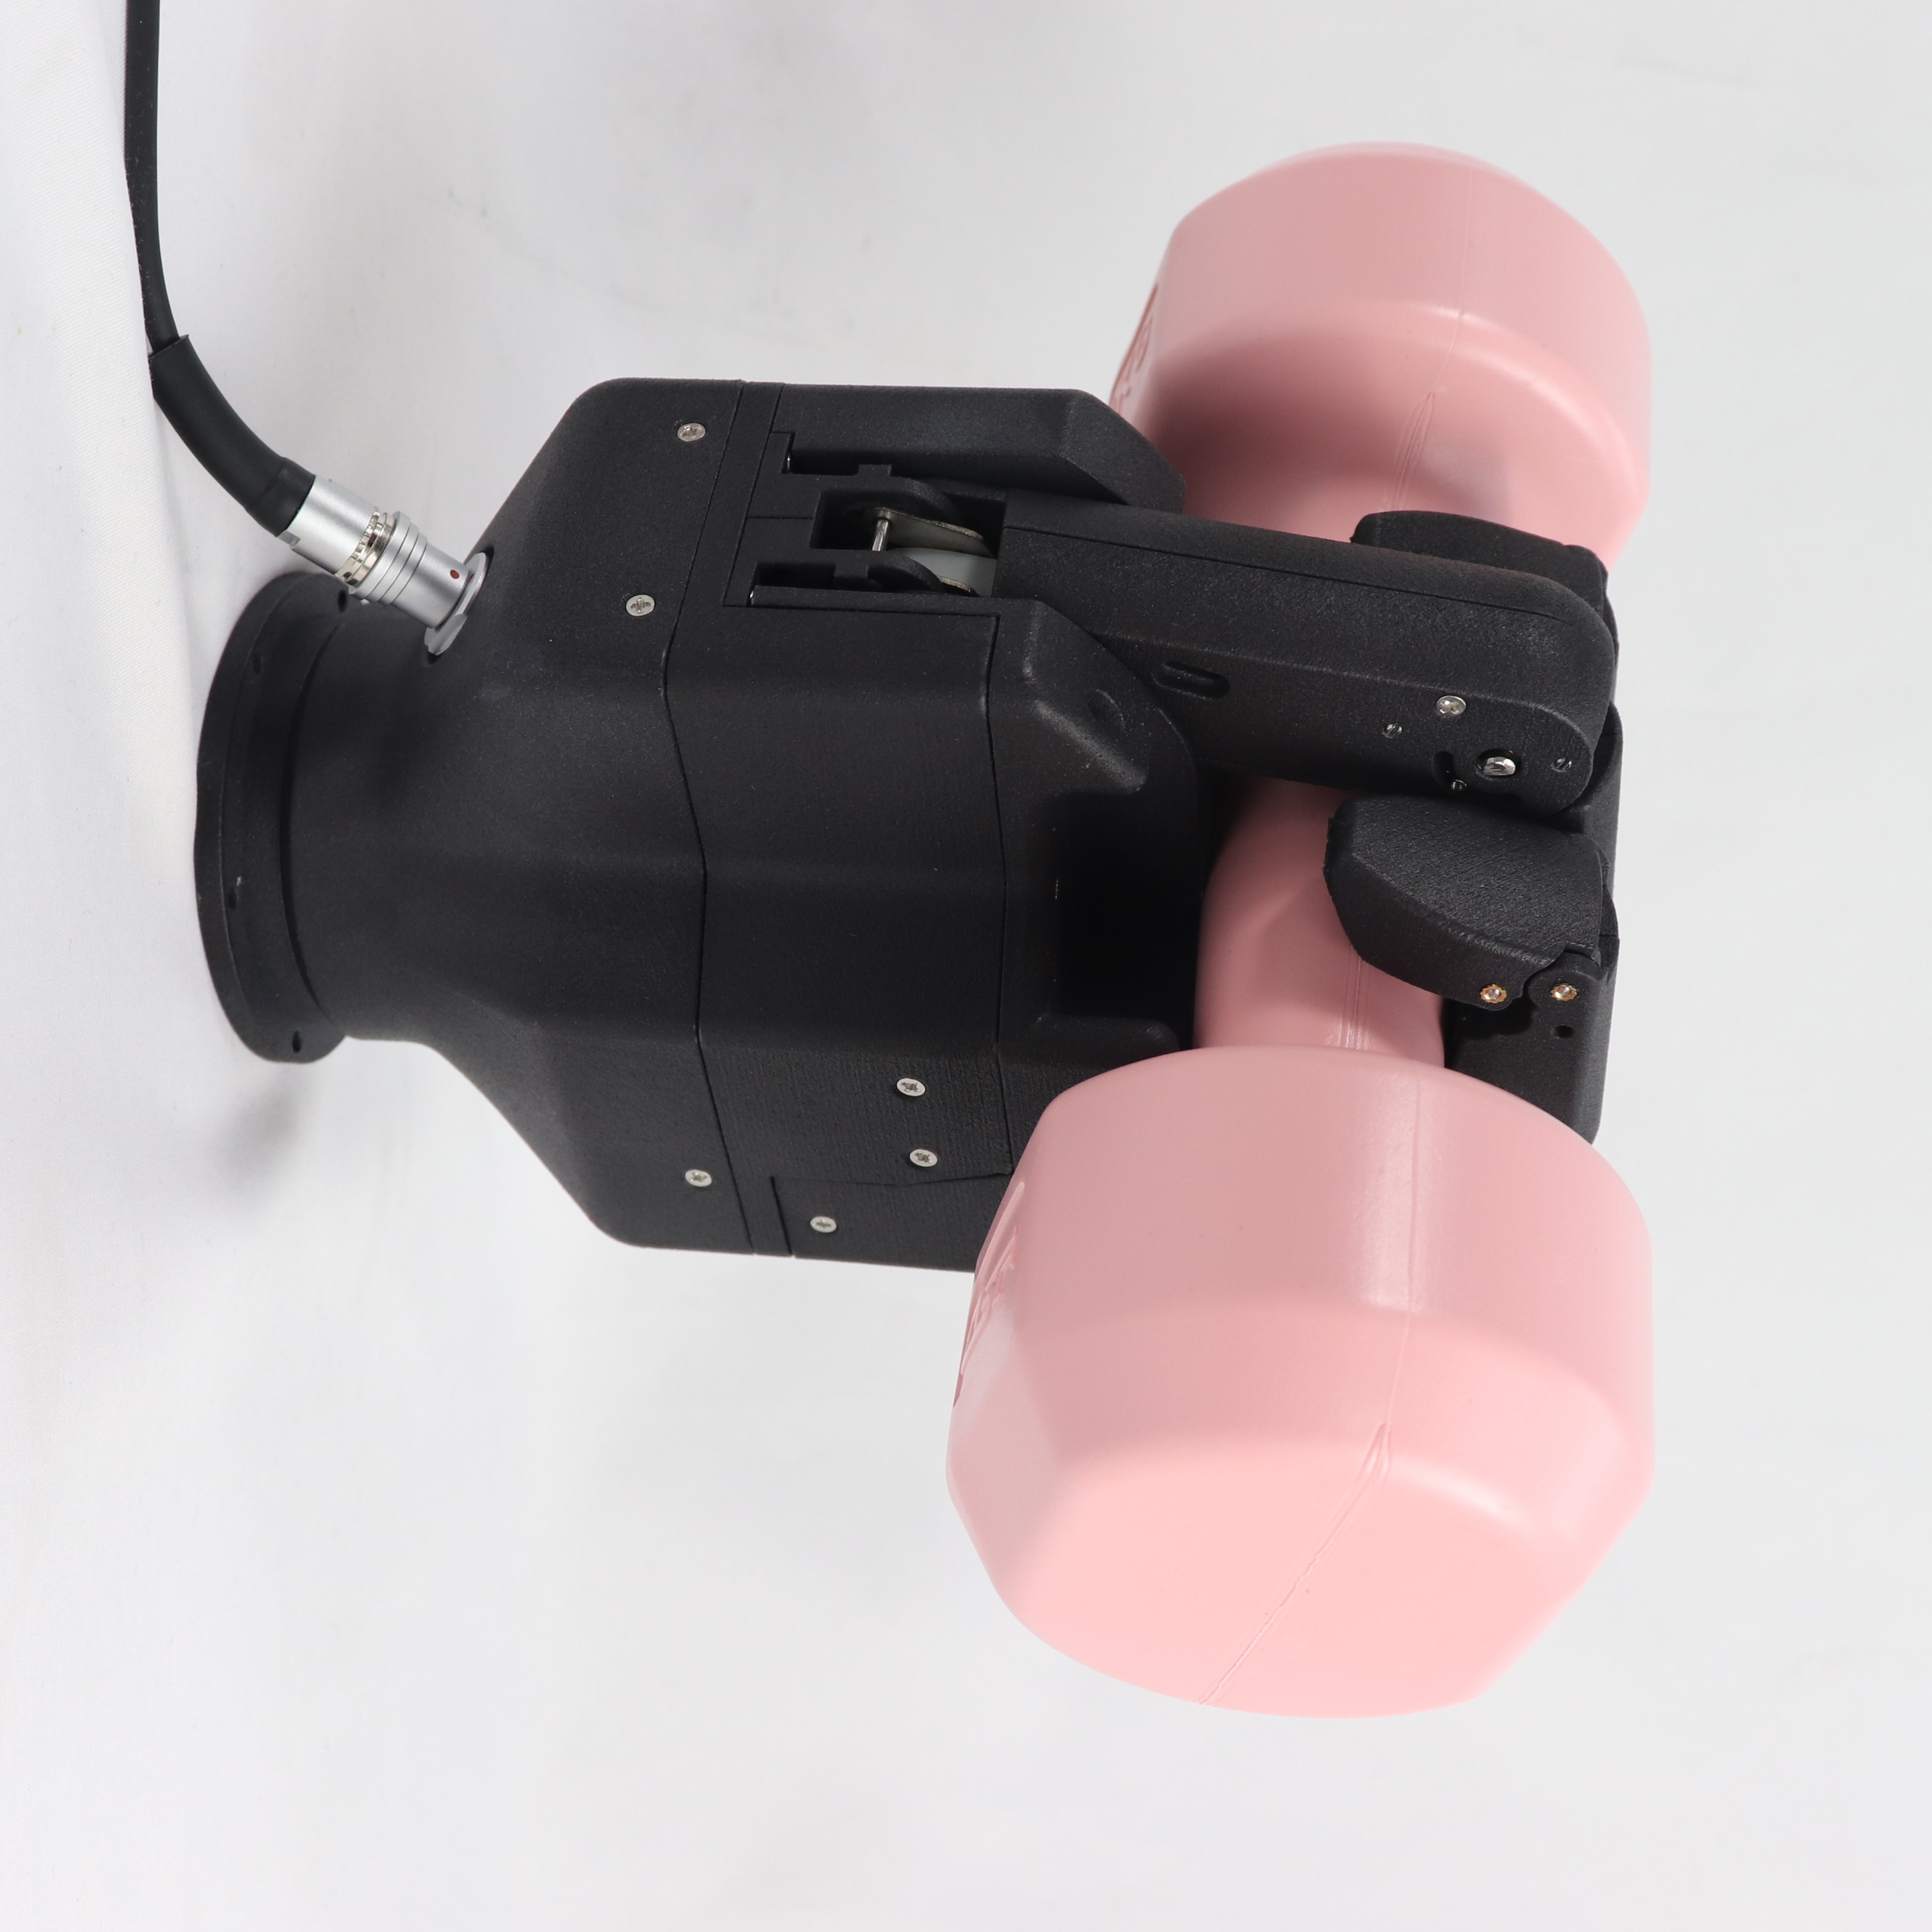
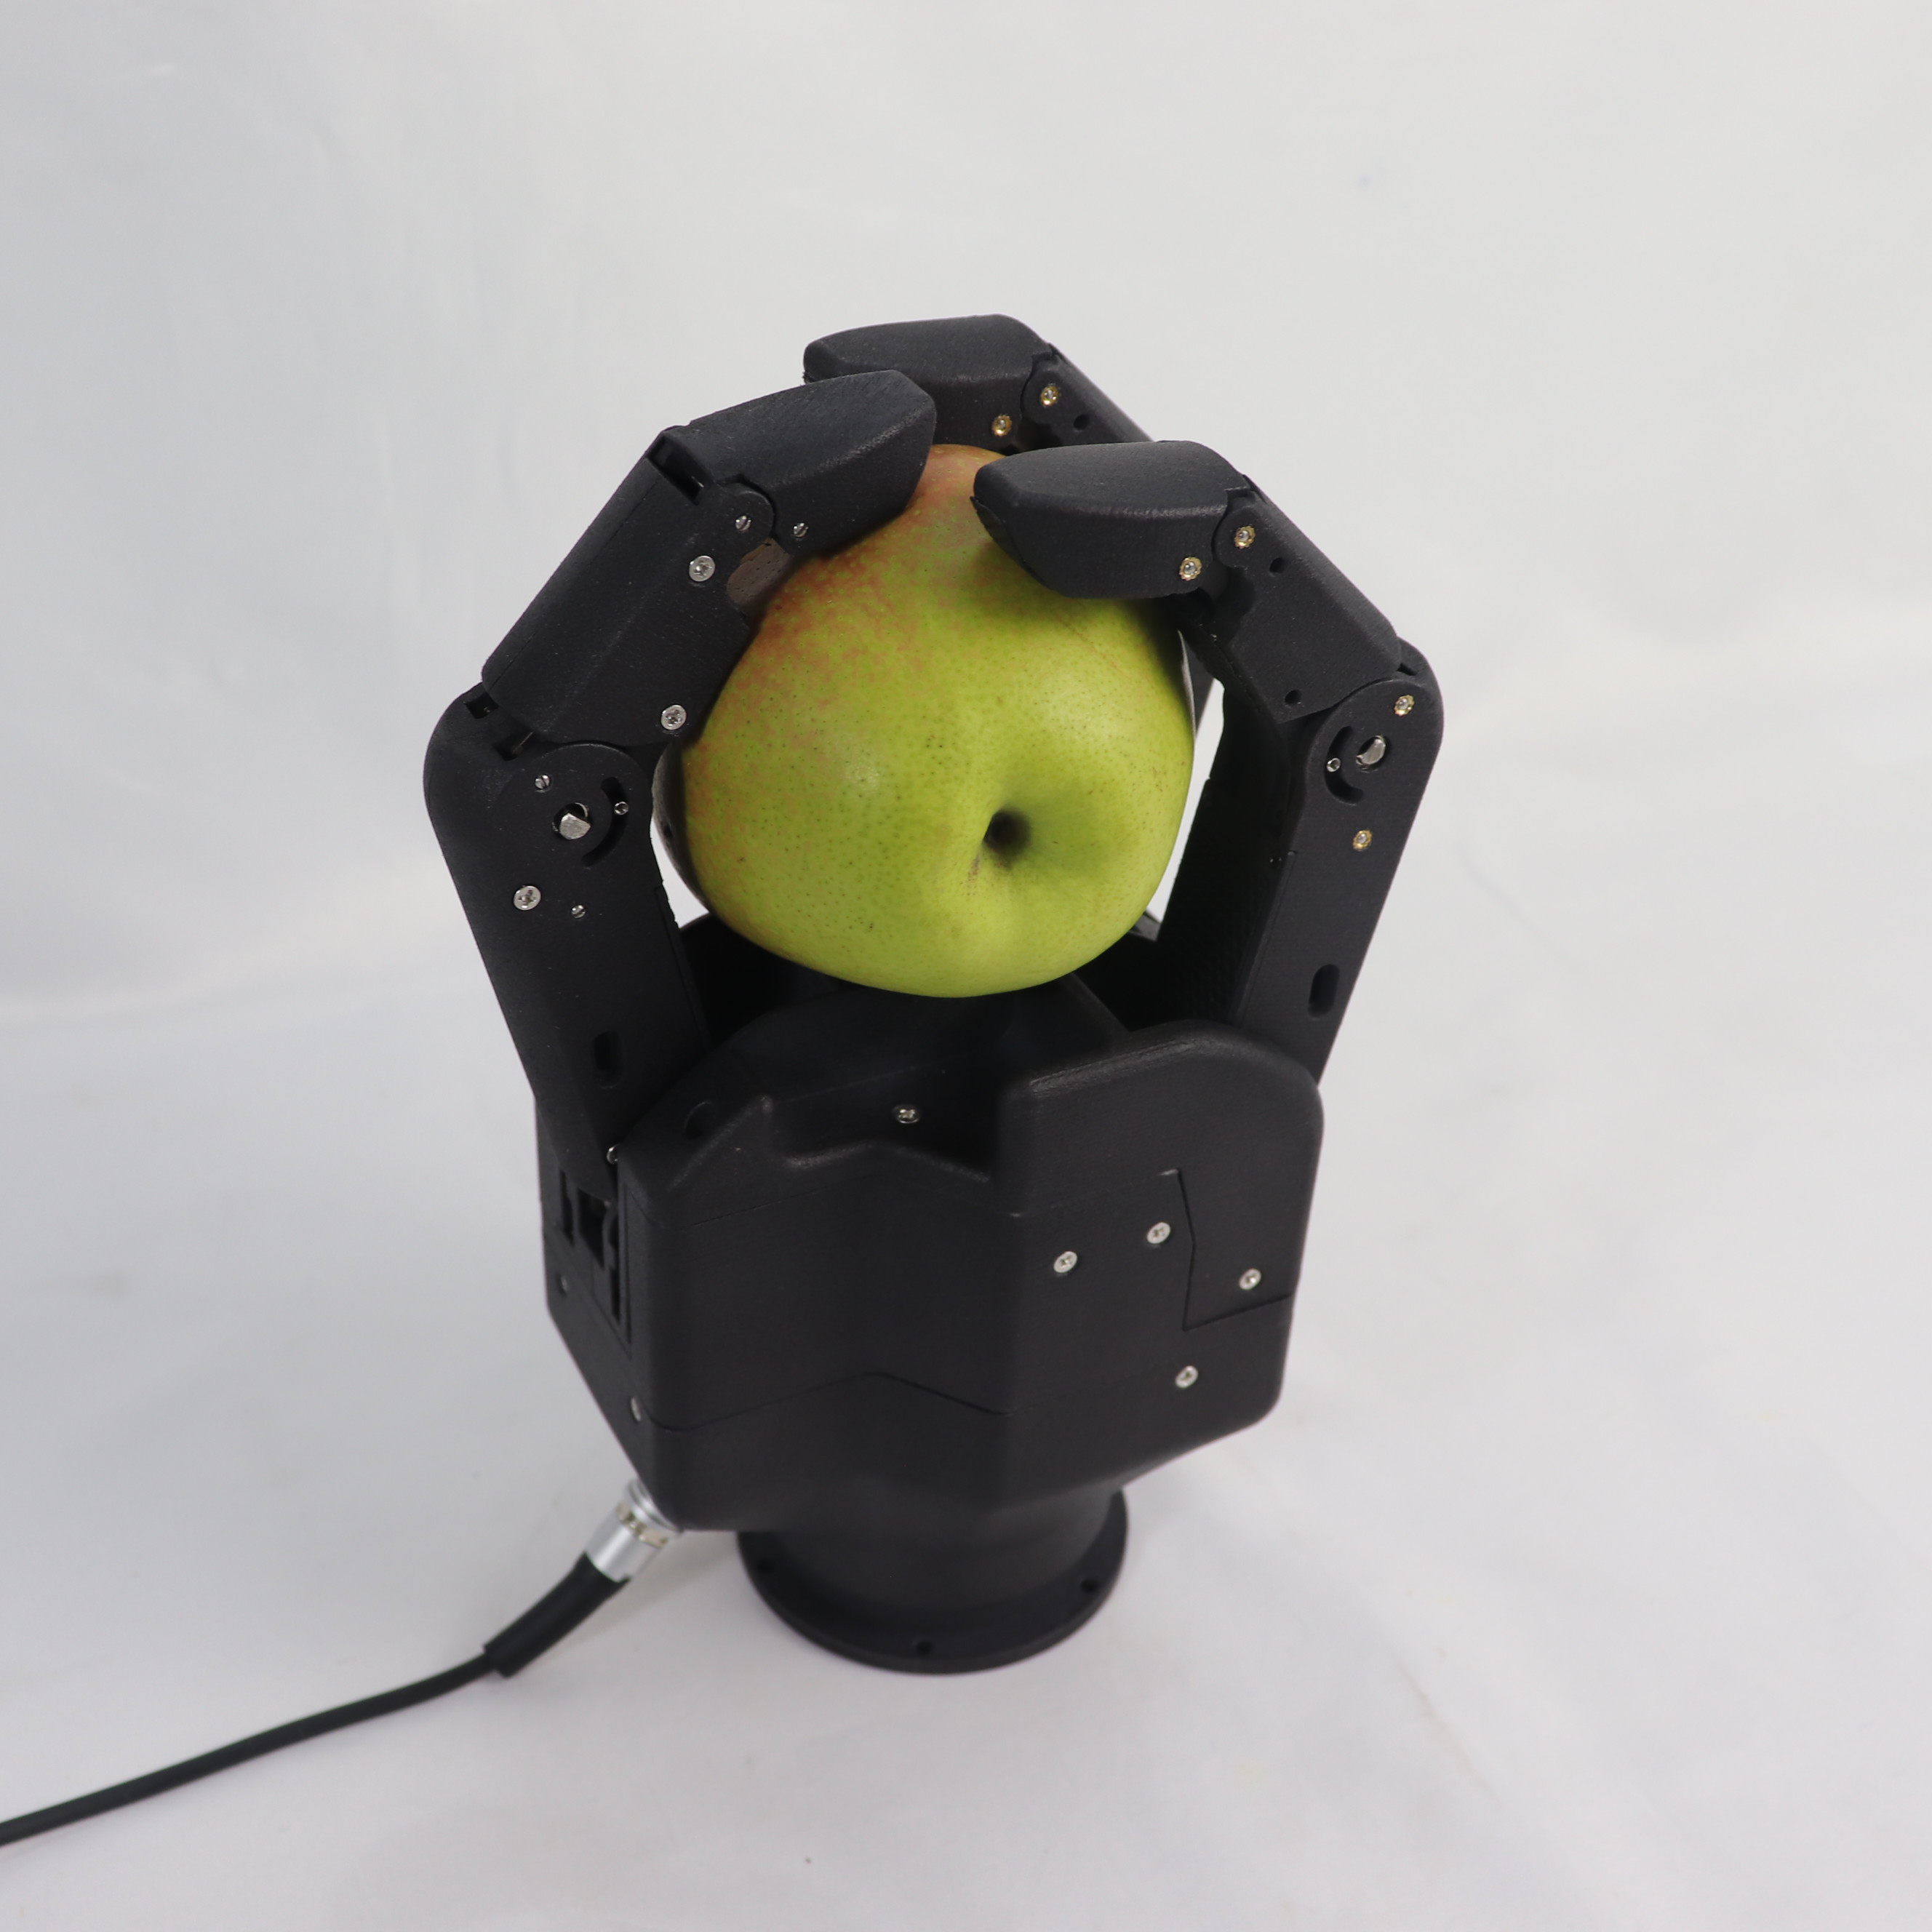
三指灵巧手
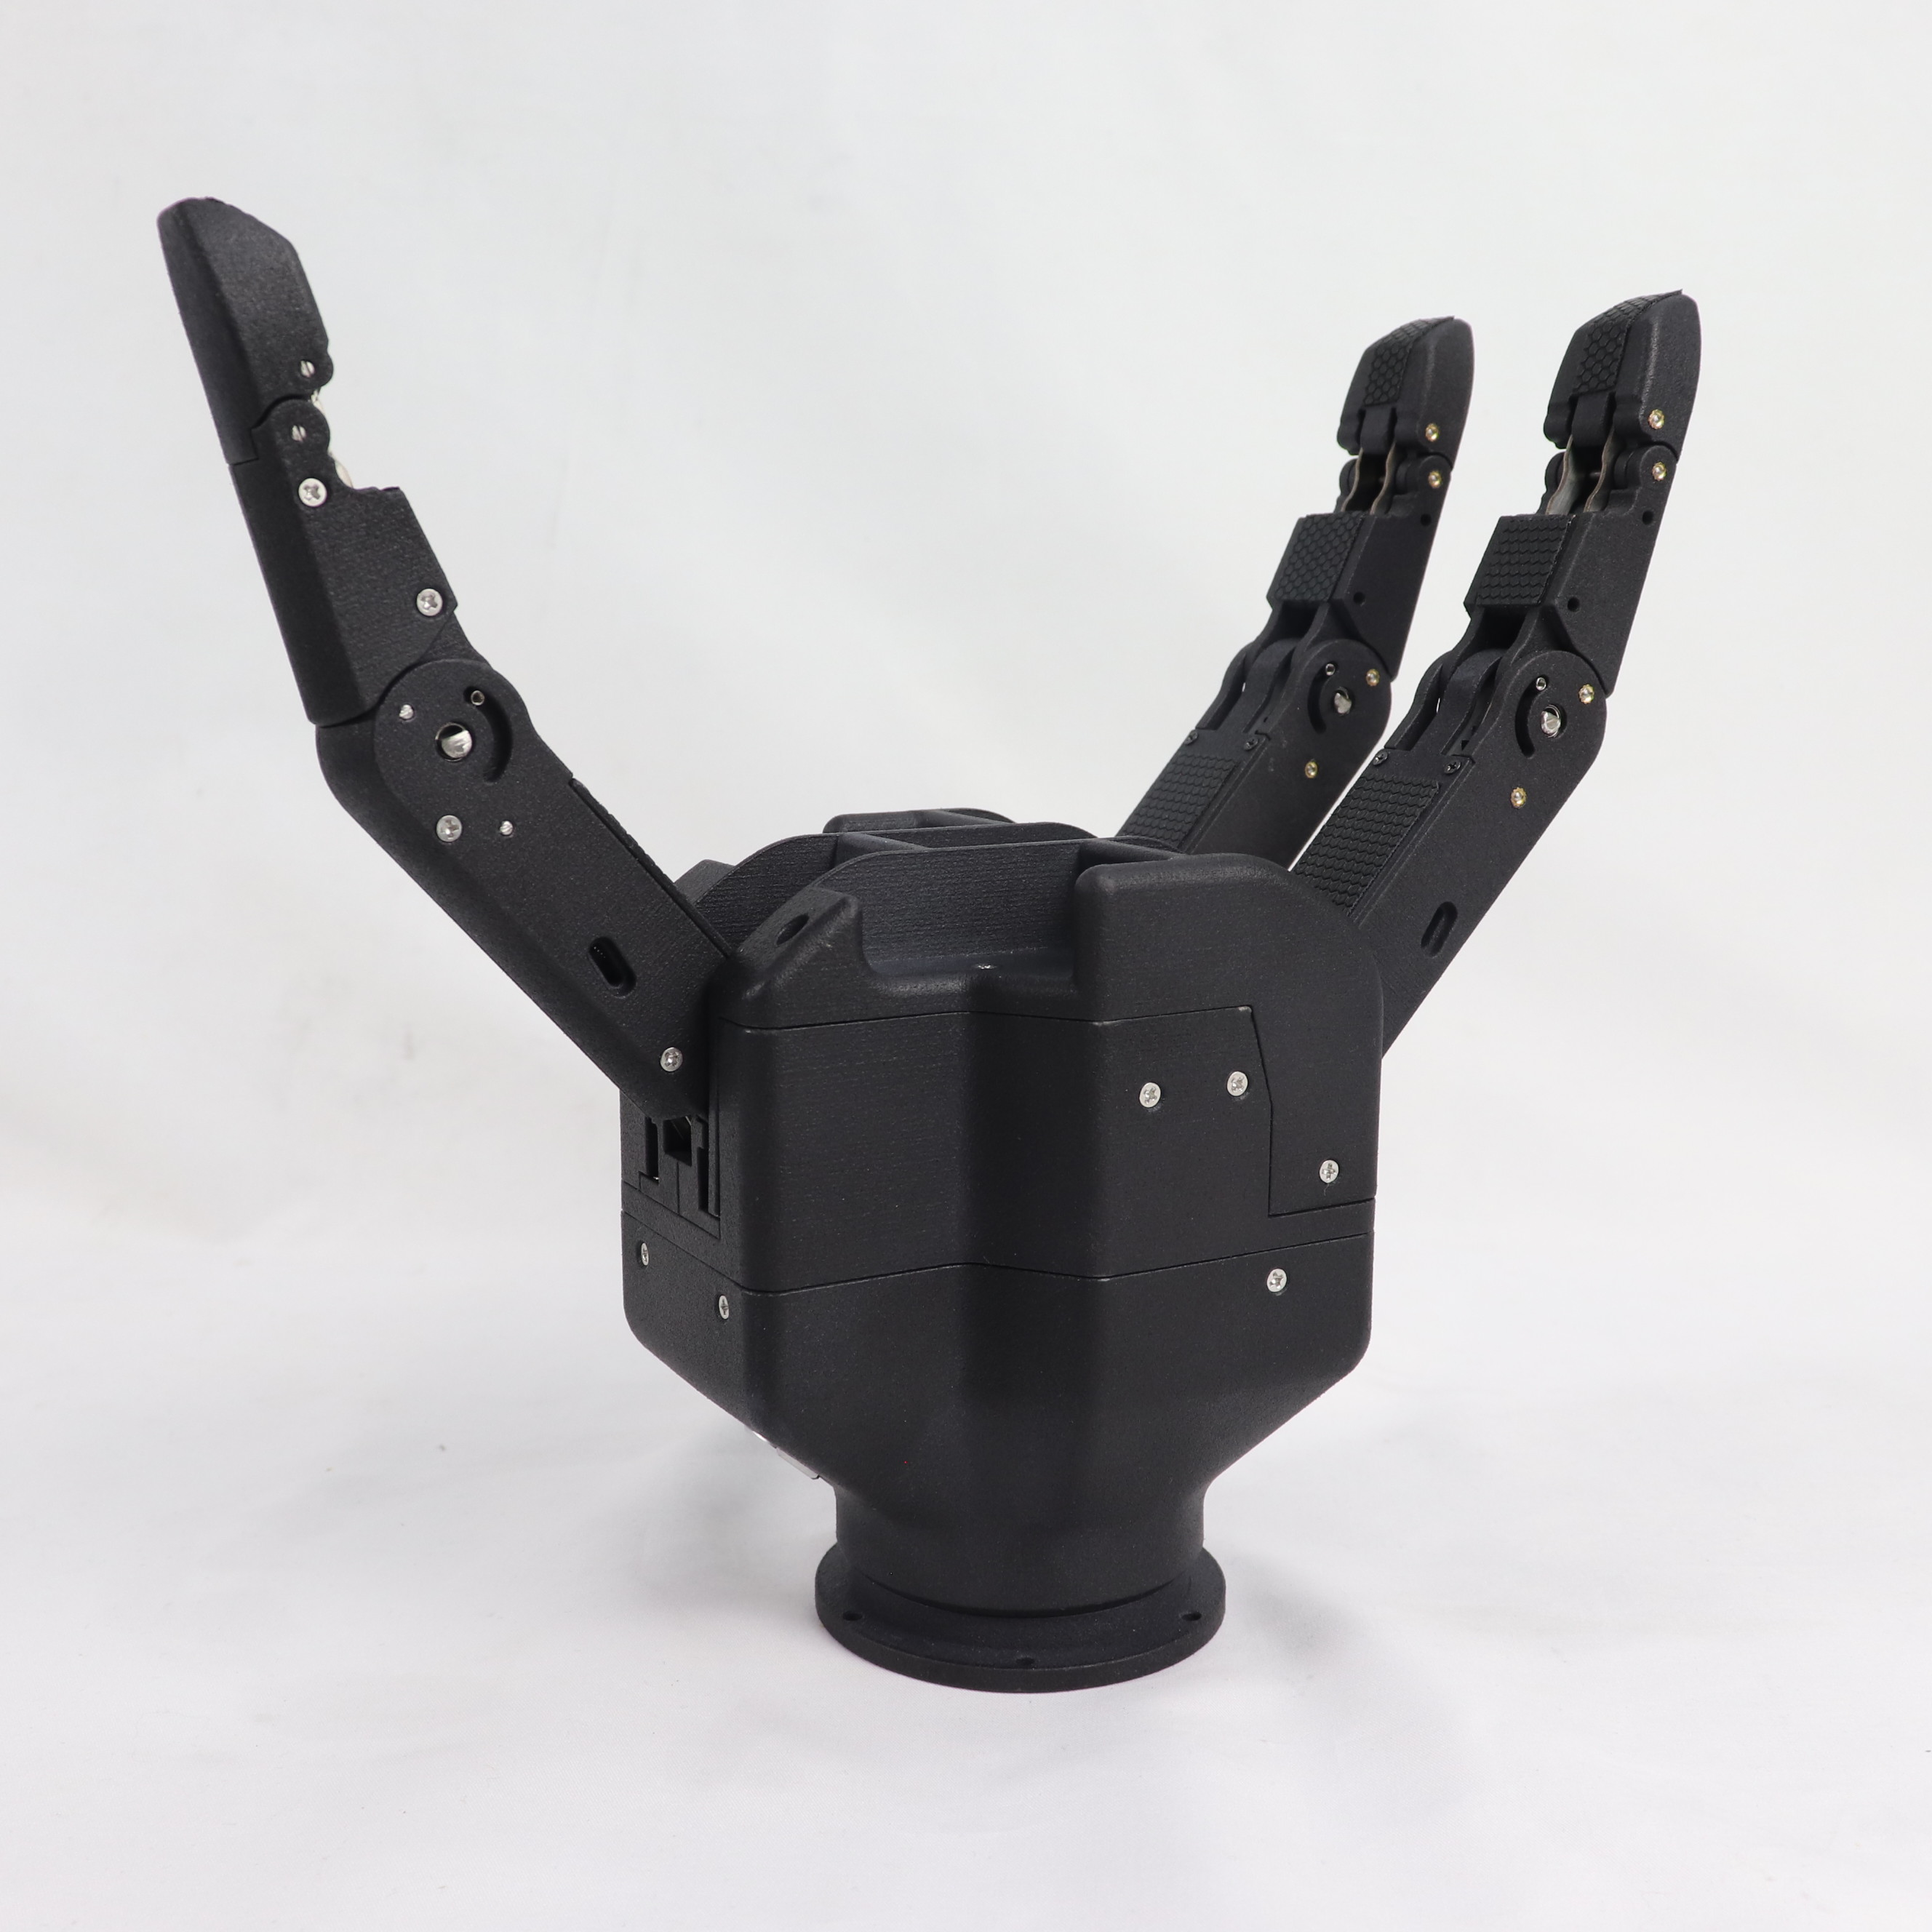
Avatar三指灵巧手以高精度,可变曲率,力度可调等特征,满足具身智能机器人行业对多功能,多场景,高精度机械手的需求。
◆ 应用
在高校 / 科研领域,可用于具身智能、机器人大模型实验、机器人学科竞赛、实训平台、遥操作主从控制;
在物流、仓储、无序分拣场景,可用于小件混料分拣、料筐内散乱物料拾取、电商订单打包、小件投料;
在食品、生鲜、农产品应用场景,可用于水果分拣摆盘、包装食品;
对于人形机器人、移动机器人配套,可用于人形机器人、巡检移动机械臂的末端执行器、室内服务机器人;
其他特色场景,如文博、轻文物数字化领域,可控力抓取轻小件文物样本,低损伤。用于教学实训中的职业院校自动化、机器人专业教学演示
T ARM 系列机械臂
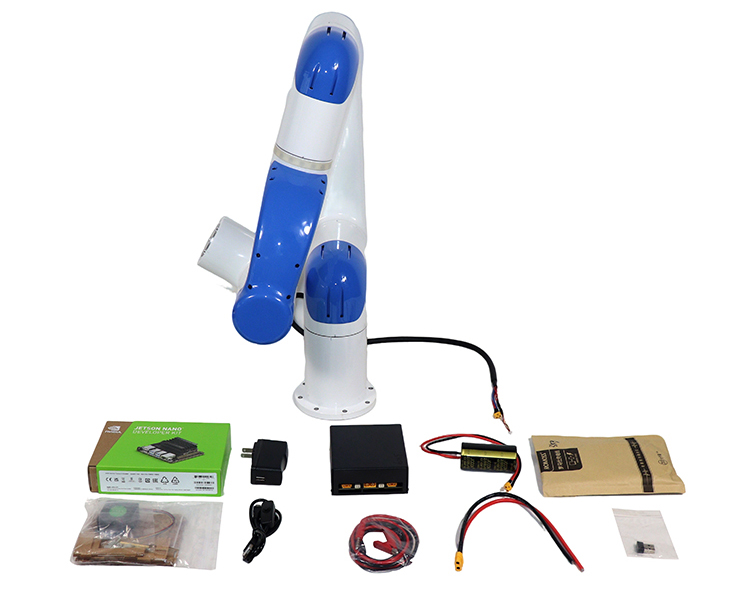
T系列机械臂是一款小巧、灵活且高度协作的机械臂。支持ROS、PYBULET、Raspberry Pi、PYTHON、C++;API提供友好的用户界面,包括与多个集成机器人关节执行器进行以太网通信,可同时向多个执行器发送指令或获取执行器状态和参数信息。开发环境:C++、Ubuntu 18.0
◆ 应用
工业制造、新零售/服务、研究和教育、医疗保健、危险作业、复合机器人、医疗保健、物流和仓储、农业、太空探索、危险环境处理。
TD系列机器人关节执行器
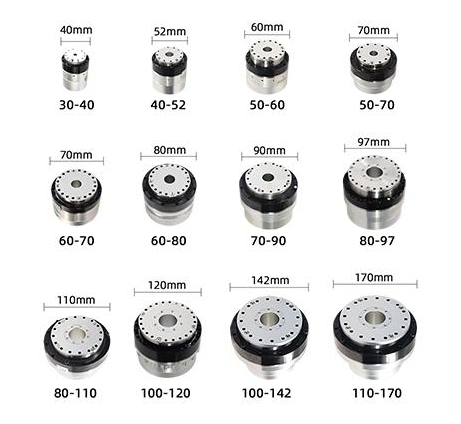
TD系列机器人关节执行器是一款紧凑轻巧的集成式机器人关节执行器,它将超薄谐波减速器、FOC伺服控制器、高效无刷力矩电机、集成式制动器和高精度多圈绝对式编码器集成于一个高度集成的模块中。
◆ 应用
该执行器可为类人机器人、四足机器人、协作机器人和智能自动化设备等先进机器人应用提供高扭矩密度、精确的运动控制和可靠的性能。
SP系列机器人关节执行器
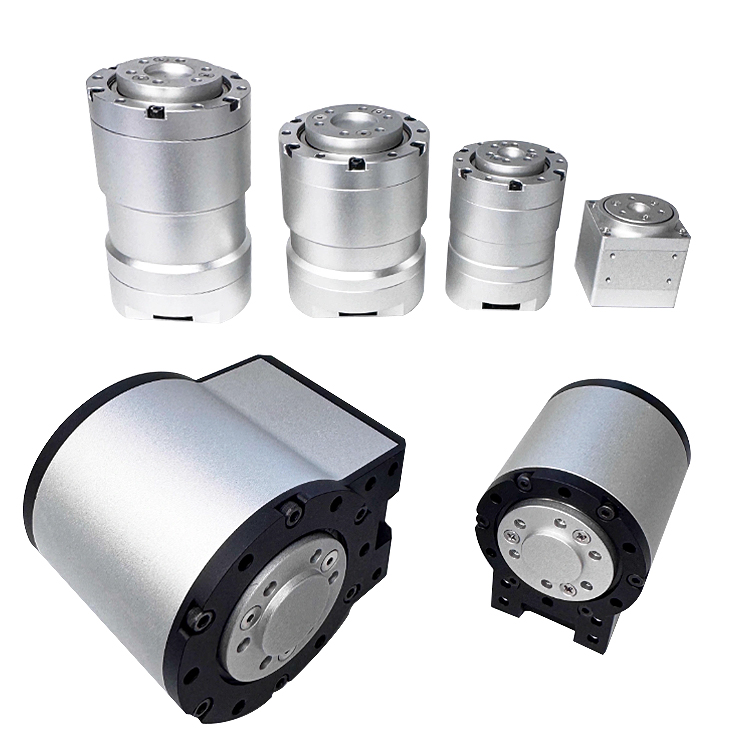
SP(伺服行星)系列行星机器人关节模块是由阿凡达机器人公司研发生产的集成式伺服关节执行器。SP行星机器人关节模块是一款高度集成的微型伺服关节,集成了精密行星减速器、力矩电机和专业伺服驱动器,形成驱动控制一体化系统。行星关节通过CAN总线串联连接,布线简单易操作,整体机器人关节故障率低。
◆ 应用
行星减速器体积小、扭矩大,特别适用于仿生机器人、仿生动物、教育机器人手臂等多关节组合应用场景;同时,由于其高性价比和性能稳定,该集成式行星伺服关节执行器可以替代多种无刷电机和大扭矩转向器。